Vision and learning,
from pixels to the physical world.
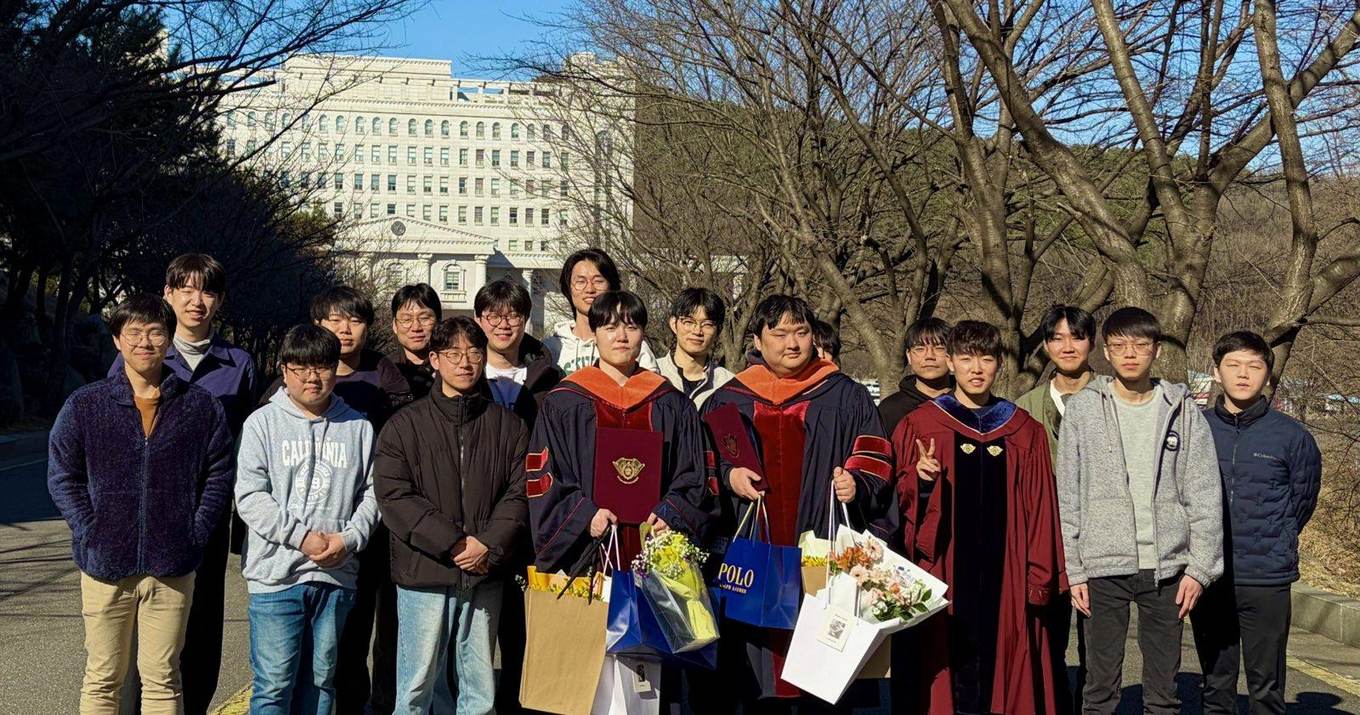
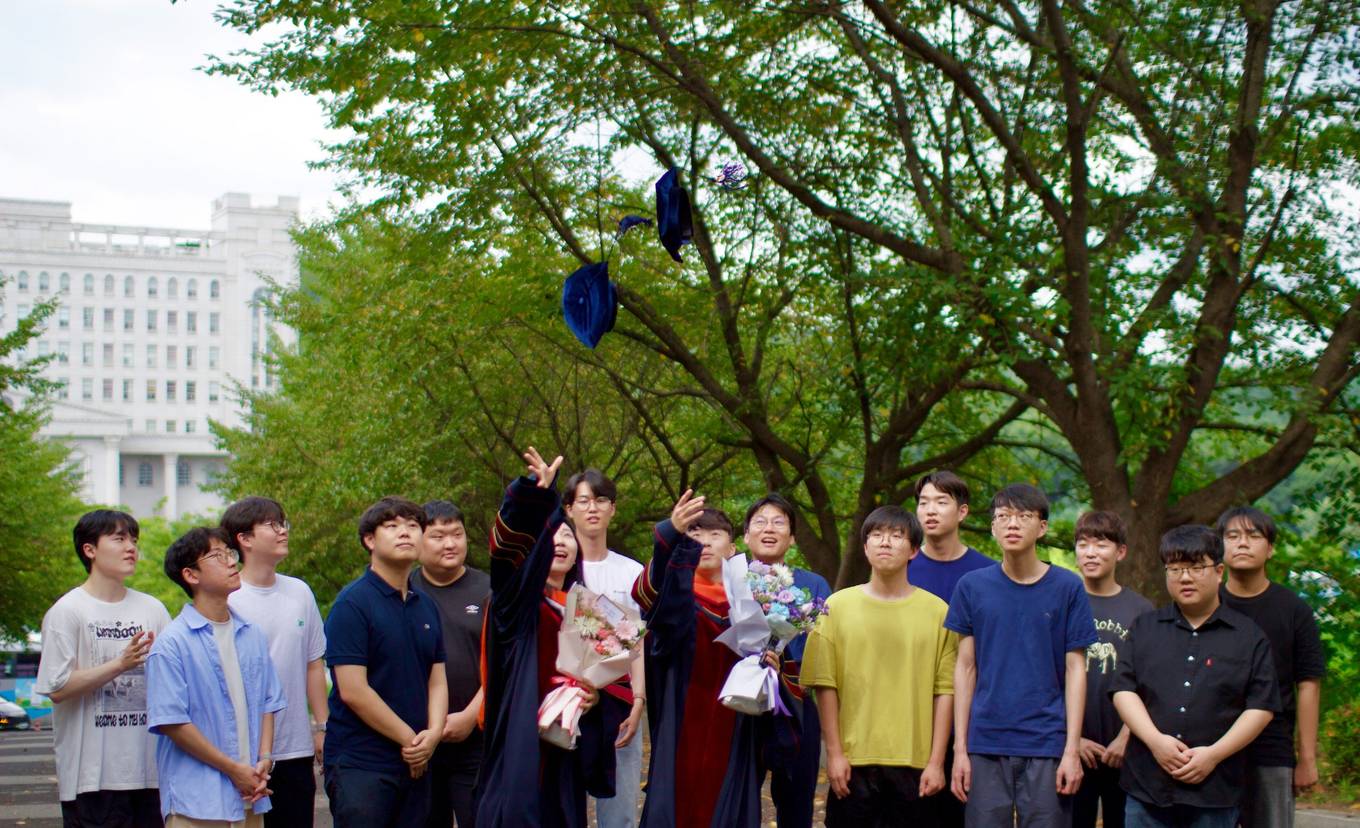
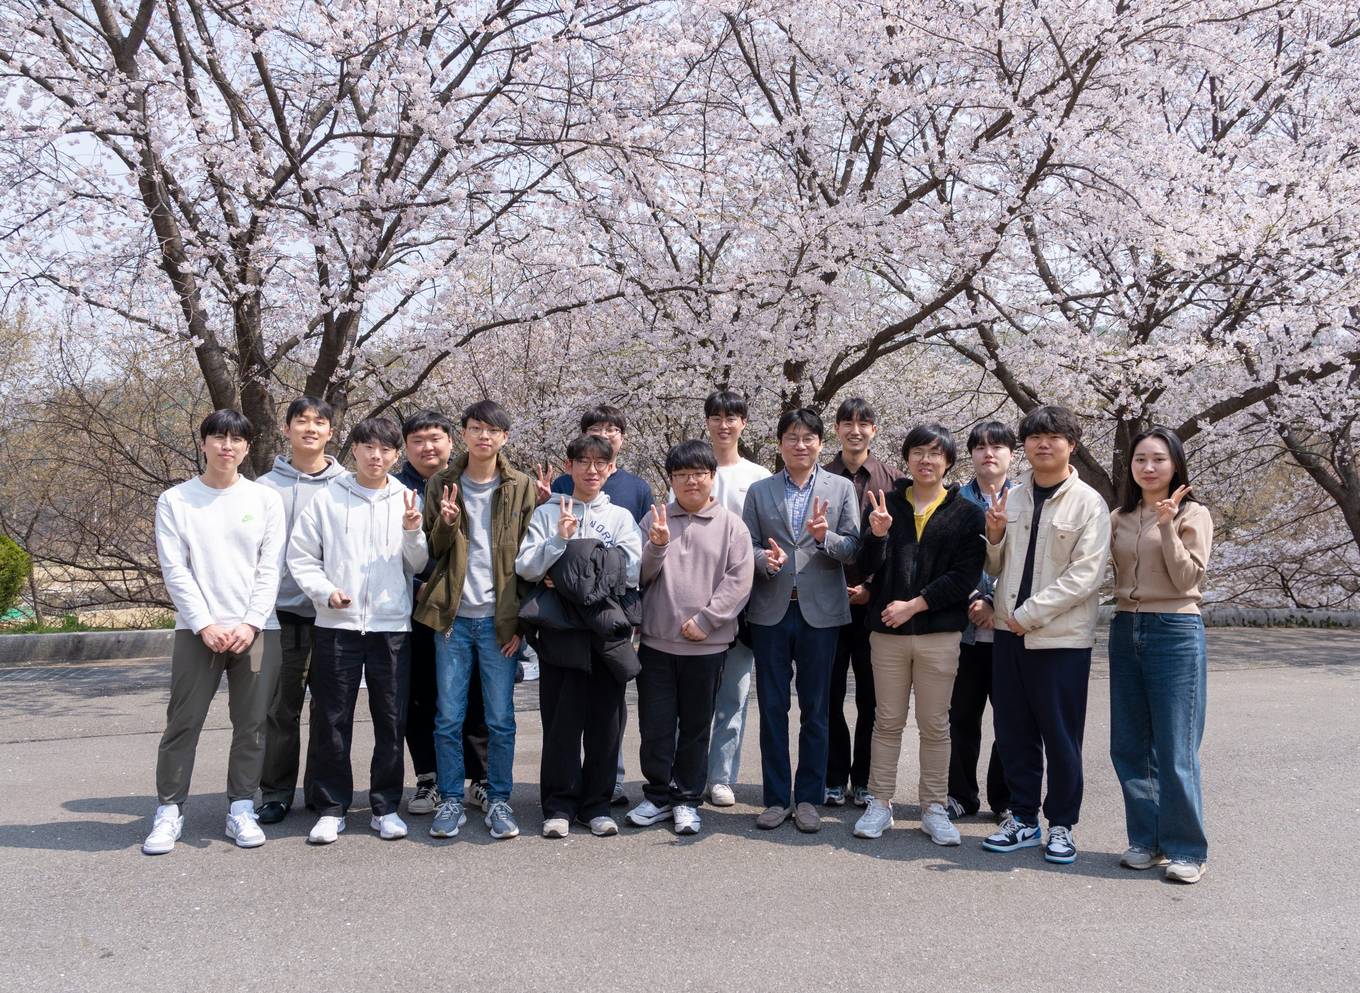
01 / 03
Welcome to the
Artificial Intelligence
and Robotics Lab.
We aim to research artificial intelligence and robotics based on computer vision and machine learning. Our research can be applied to various fields such as vision systems, autonomous vehicles, robots and other AI systems. AIR Lab is part of the Department of Software Convergence at Kyung Hee University,
directed by Prof. Hyo-seok Hwang.
2026.09.17
MEDIA
Media coverage of our lab's NRF Basic Research Laboratory (BRL) project
2026.07.13
PAPER
One paper accepted to IEEE Robotics and Automation Letters (RA-L)
2026.06.22
PROJECT
Launched a research project with Hyundai Motor Group
2026.06.22
PROJECT
Launched a joint project with KIST on VLA models for robotics
2026.06.18
PAPER
One paper accepted to ECCV 2026
2026.06.17
PROJECT
Selected for the NRF Basic Research Laboratory (BRL) Program
2026.05.24
PAPER
One paper accepted to ICML 2026ORAL · 0.7%
2026.02.21
PAPER
One paper accepted to CVPR 2026
03 — RESEARCH
01
Reinforcement Learning
- •Policy Smoothness
- •Visual RL Generalization
02
Embodied AI
- •Vision-Language-Action Models
- •Spatial Reasoning in VLMs
- •Humanoid Foundation Models
03
Autonomous Driving
- •LiDAR–Camera Calibration
- •Hand-Eye Calibration
- •Depth Restoration
04
4D Reconstruction
- •Gaussian Splatting
- •4D Dynamic Scenes
- •Real2Sim
05
Sim-to-Real
- •Simulation Generation
- •Sim-to-Real Transfer
06
Trustworthy AI
- •Knowledge Distillation
- •Machine Unlearning
- •Domain Generalization
07
Physics-Informed AI
- •Physics-Informed Neural Networks
Publications
* Corresponding author · † Equal contribution
2026
RA-L 2026
Bridging the Modality Gap with Differentiable Intensity Rendering for Online LiDAR-Camera Calibration
Daeho Kim, Jeong Woon Lee, Kyoleen Kwak, Chaneui Song, and Hyoseok Hwang*
ECCV 2026
Geometry-Preserving in 3D Gaussian Splatting for LiDAR-Camera Extrinsic Calibration
Kyoleen Kwak, Daeho Kim, Jeong Woon Lee, and Hyoseok Hwang*
ICML 2026ORAL · 0.7%
Stabilizing the Q-Gradient Field for Policy Smoothness in Actor-Critic Methods
Jeong Woon Lee†, Kyoleen Kwak†, Daeho Kim†, and Hyoseok Hwang*
CVPR 2026
Keep it SymPL: Symbolic Projective Layout for Allocentric Spatial Reasoning in Vision-Language Models
Jaeyun Jang, Seunghui Shin, Taeho Park, and Hyoseok Hwang*
ICLR 2026
SiNGER: A Clearer Voice Distills Vision Transformers Further
Geunhyeok Yu†, Sunjae Jeong†, Yoonyoung Choi, Jaeseung Kim, and Hyoseok Hwang*
AAAI 2026
Enhancing Control Policy Smoothness by Aligning Actions with Predictions from Preceding States
Kyoleen Kwak and Hyoseok Hwang*
2025
RA-L 2025
Squeezing the Last Drop of Accuracy: Hand-Eye Calibration via Deep Reinforcement Learning-Guided Pose Tuning
Seunghui Shin, Daeho Kim, and Hyoseok Hwang*
RA-L 2025
DRIM: Depth Restoration With Interference Mitigation in Multiple LiDAR Depth Cameras
Seunghui Shin, Jaeyun Jang, Sundong Park, and Hyoseok Hwang*
RA-L 2026
GAIA: Generating Task Instruction Aware Simulation Grounded in Real Contexts using Vision-Language Models
Dogyu Ko†, Chanyoung Yeo†, Daeho Kim, Jaeho Kim, and Hyoseok Hwang*
IEEE Access 2025
TRIDENT: Text-Free Data Augmentation Using Image Embedding Decomposition for Domain Generalization
Yoonyoung Choi, Geunhyeok Yu, and Hyoseok Hwang*
ICCV 2025
Diffusion Guided Adaptive Augmentation for Generalization in Visual Reinforcement Learning
Jeong Woon Lee and Hyoseok Hwang*
KBS 2025
Clinical Decision Support System for Comprehensive Analysis and Long-term Surveillance of Post-endovascular Repair in Abdominal Aortic Aneurysm
Hail An, Sungmin Lee, Hyoseok Hwang, Eunyoung Kim, Jeongho Kim, and Younhyun Jung*
SIGGRAPH 2025
ForceGrip: Reference-Free Curriculum Learning for Realistic Grip Force Control in VR Hand Manipulation
DongHeun Han, Byungmin Kim, RoUn Lee, KyeongMin Kim, Hyoseok Hwang, and HyeongYeop Kang*
CVPR 2025HIGHLIGHT · 2.98%
ESC: Erasing Space Concept for Knowledge Deletion
T.-Y. Lee†, Sundong Park†, Minwoo Jeon†, Hyoseok Hwang*, and G.-M. Park*
IEEE Access 2025
Mix-Spectrum for Generalization in Visual Reinforcement Learning
Jeong Woon Lee and Hyoseok Hwang*
AAAI 2025
Fourier Guided Adaptive Adversarial Augmentation for Generalization in Visual Reinforcement Learning
Jeong Woon Lee and Hyoseok Hwang*
2024
RA-L 2025
Camera-LiDAR Extrinsic Calibration using Constrained Optimization with Circle Placement
Daeho Kim, Seunghui Shin, and Hyoseok Hwang*
RA-L 2024
PAIR360: A Paired Dataset of High-Resolution 360° Panoramic Images and LiDAR Scans
Geunu Kim, Daeho Kim, Jaeyun Jang, and Hyoseok Hwang*
Remote Sensing 2024
Fisheye Object Detection with Visual Prompting-Aided Finetuning
Minwoo Jeon, Gyeong-Moon Park, and Hyoseok Hwang*
CVPR 2024
A2XP: Towards Private Domain Generalization
Geunhyeok Yu and Hyoseok Hwang*
IEEE Access 2024
D-BADGE: Adversarial Batch Attack with Directional Gradient Estimation
Geunhyeok Yu, Minwoo Jeon, and Hyoseok Hwang*
2023
IRC 2023
BumpyPatch: Heightmap-based Outdoor Point Cloud Segmentation to Find Less Bumpy Road
Jiwon Park and Hyoseok Hwang*
Remote Sensing 2023
SACuP: Sonar Image Augmentation with Cut and Paste Based DataBank for Semantic Segmentation
Sundong Park, Yoonyoung Choi, and Hyoseok Hwang*
JBHI 2023
Generative Perturbation Network for Universal Adversarial Attacks on Brain-Computer Interfaces
Jiyoung Jung, Heejoon Moon, Geunhyeok Yu, and Hyoseok Hwang*
IEEE Sensors J. 2023
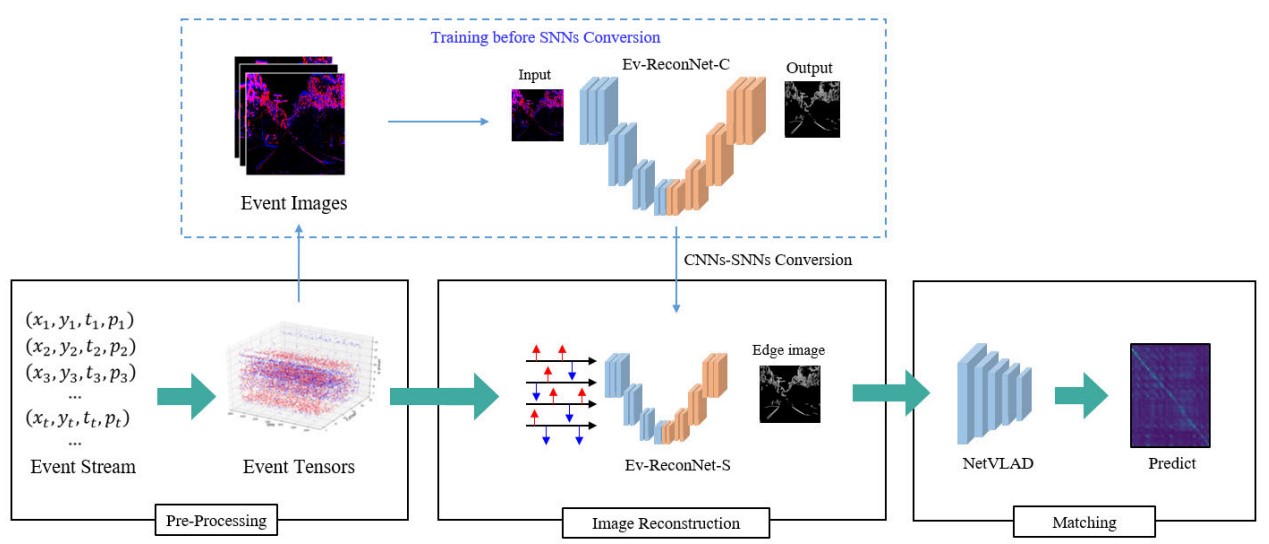
Ev-ReconNet: Visual Place Recognition using Event Camera with Spiking Neural Networks
Hyeongi Lee and Hyoseok Hwang*
Sensors 2023
Real-Time Automated Solubility Screening Method Using Deep Neural Networks with Handcrafted Features
Minwoo Jeon, Geunhyuk Yu, Hyundo Choi, Gahee Kim, and Hyoseok Hwang*
Sensors 2023
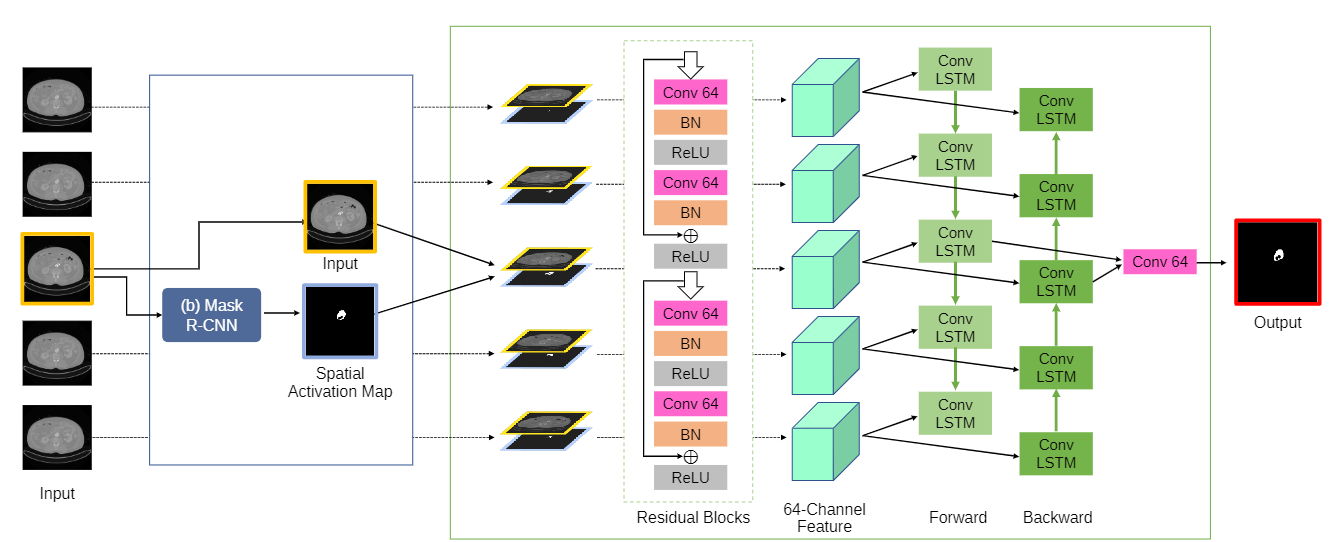
Abdominal Aortic Thrombus Segmentation in Postoperative Computed Tomography Angiography Images using Bi-directional Convolutional Long Short-term Memory Architecture
Younhyun Jung, Suhyeon Kim, Jihu Kim, Byunghoon Hwang, Sungmin Lee, Eunyoung Kim, Jeongho Kim, and Hyoseok Hwang*
2022
Sensors 2022
Automatic Detection and Segmentation of Thrombus in Abdominal Aortic Aneurysm Using Mask Region-based Convolutional Neural Network with Optimized Loss Functions
Byunghoon Hwang, Jihu Kim, Sungmin Lee, Eunyoung Kim, Jeongho Kim, Younhyun Jung*, and Hyoseok Hwang*
Applied Sciences 2022
Autostereoscopic 3D Display System for 3D Medical Images
Dongwoo Kang, Jin-Ho Choi, and Hyoseok Hwang*
2020
Sensors 2020
Spatio-Temporal Representation of Electroencephalogram for Emotion Recognition using Three-Dimensional Convolutional Neural Network
Jungchan Cho and Hyoseok Hwang*
IEEE Access 2020
A Rule-based Method for Table Detection in Website Images
Jihu Kim and Hyoseok Hwang*
2008–2018
Before AIR Lab
Sensors 2018
Automated Calibration Method for Eye-tracked Autostereoscopic Display
Hyoseok Hwang*
Optics Express 2018
Autostereoscopic 3D display using directional subpixel rendering
Seok Lee, Juyoung Park, Jingu Heo, Byongmin Kang, Dongwoo Kang, Hyoseok Hwang, Jinho Lee, Yoonsun Choi, Kyuhwan Choi, and Dongkyung Nam
ICCE 2018
User-friendly inter-pupillary distance calibration method using a single camera for autostereoscopic 3D displays
Hyoseok Hwang and Dongwoo Kang*
Proc. IEEE 2018
Flat panel light-field 3-D Display: Concept, design, rendering, and calibration
Dongkyung Nam, Jin Ho Lee, Yang Ho Cho, Young Ju Jung, Hyoseok Hwang, and Du Sil Park*
Opt. Eng. 2017
Uncalibrated multiview synthesis
Young Ju Jeong, Hyun Sung Chang, Hyoseok Hwang, Dongkyung Nam, and C.-C. J. Kuo
Optics Express 2017
Local deformation calibration for autostereoscopic 3D display
Hyoseok Hwang, Hyun Sung Chang, and In So Kweon
TIP 2017
3D Display Calibration by Visual Pattern Analysis
Hyoseok Hwang, Hyun Sung Chang, Dongkyung Nam, and In So Kweon
SPIE 2017
Glasses-free 2D/3D switchable display using an integrated single lightguide plate (LGP) with a trapezoidal light-extraction (TLE) film
Jin-Ho Lee, Yun Seon Choi, Igor Yanusik, Alexander Morozov, Hyoseok Hwang, Dongkyung Nam, and Du Sik Park
SID 2017
Glasses-Free 2D/3D Switchable Display Using a Trapezoidal Light-Extraction (TLE) Film on the Light-Guide Plate
Jin-Ho Lee, Yoonsun Choi, Igor Yanusik, Alexander Morozov, Byongmin Kang, Hyoseok Hwang, Seok Lee, Jingu Heo, Dongkyung Nam, and Du Sik Park
DH 2016
Eye Tracking based Glasses-free 3D Display by Dynamic Light Field Rendering
Seok Lee, Ju Yong Park, Byungmin Kang, Hyoseok Hwang, Jinho Lee, Yoonsun Choi, and Kyuhwan Choi
EI 2016
3D Autostereoscopic Display Image Generation Framework using Direct Light Field Rendering
Young Ju Jeong, Yang Ho Cho, Hyoseok Hwang, Hyun Sung Chang, Dongkyung Nam, and C.-C. Jay Kuo
BIOIMAGING 2016
Feasibility of Eye-tracking based Glasses-free 3D Autostereoscopic Display Systems for Medical 3D Images
Dongwoo Kang, Seok Lee, Hyoseok Hwang, Juyong Park, Jingu Heo, Byongmin Kang, Jin-Ho Lee, Yoonsun Choi, Kyuhwan Choi, and Dongkyung Nam
SID 2015
Lenticular Lens Parameter Estimation Using Single Image for Crosstalk Reduction of Three-Dimensional Multi-View Display
Hyoseok Hwang, Juyong Park, Hyun Sung Chang, Young Ju Jeong, Dongkyung Nam, and In So Kweon
ICCE 2015
Uncalibrated multiview synthesis based on epipolar geometry approximation
Young Ju Jeong, Hyoseok Hwang, Dongkyung Nam, and C.-C. Jay Kuo
AIM 2014
Robust place recognition by spectral graph matching using omni-directional images
Sukjune Yoon, Soonyong Park, SungHwan Ahn, Hyoseok Hwang, and KyungShik Roh
IROS 2012
Robust descriptors for 3D point clouds using Geometric and Photometric Local Feature
Hyoseok Hwang, Seungyong Hyung, Sukjune Yoon, and Kyungshik Roh
IROS 2008
Efficient color feature extraction and matching for motion estimation and mapping
Hyoseok Hwang and In So Kweon*
Members
Principal Investigator
HH
Hyoseok Hwang
Ph.D., Associate Professor
Department of Software Convergence, Kyung Hee University
Department of Software Convergence, Kyung Hee University
Graduate Students
10GY
DK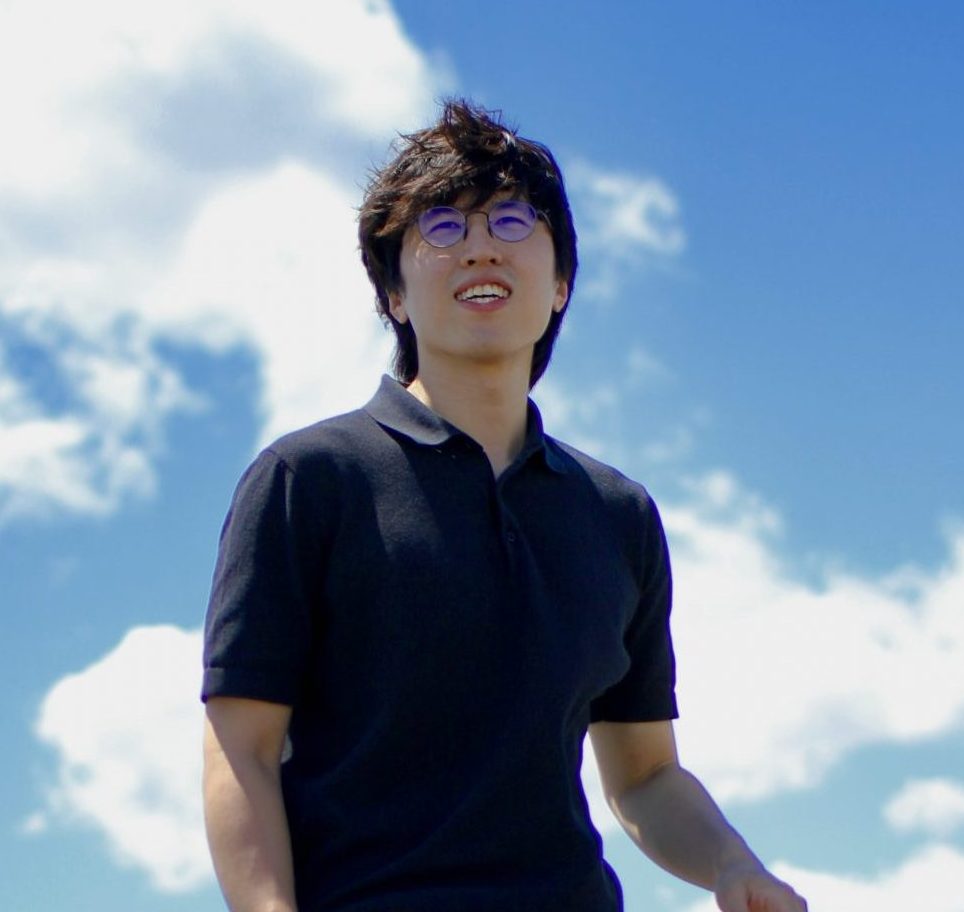
Daeho Kim
M.S.–Ph.D.LAB LEADER 2026
RESEARCH INTERESTSensor Calibration, Embodied AI
JL
Jeong Woon Lee
M.S.–Ph.D.
RESEARCH INTERESTGenerative Models, Reinforcement Learning
HK
CY
SP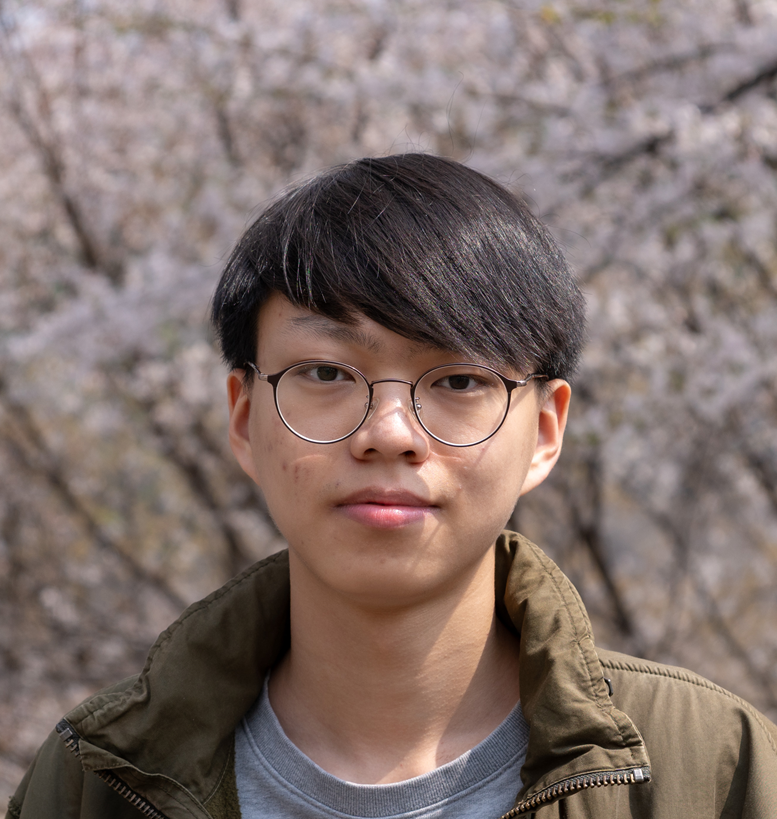
KK
DK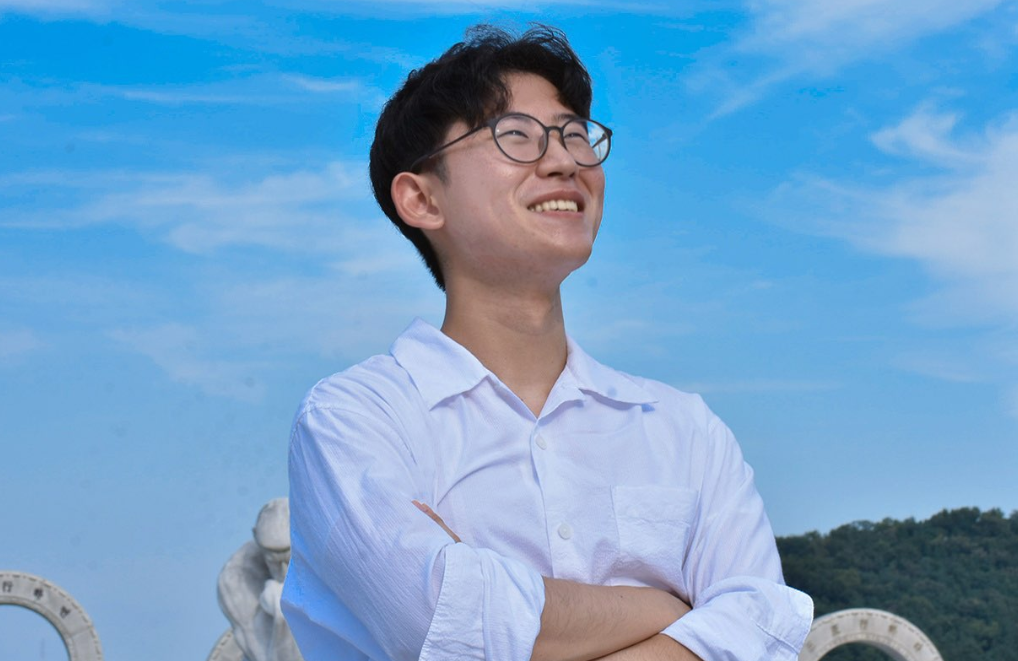
SJ
TP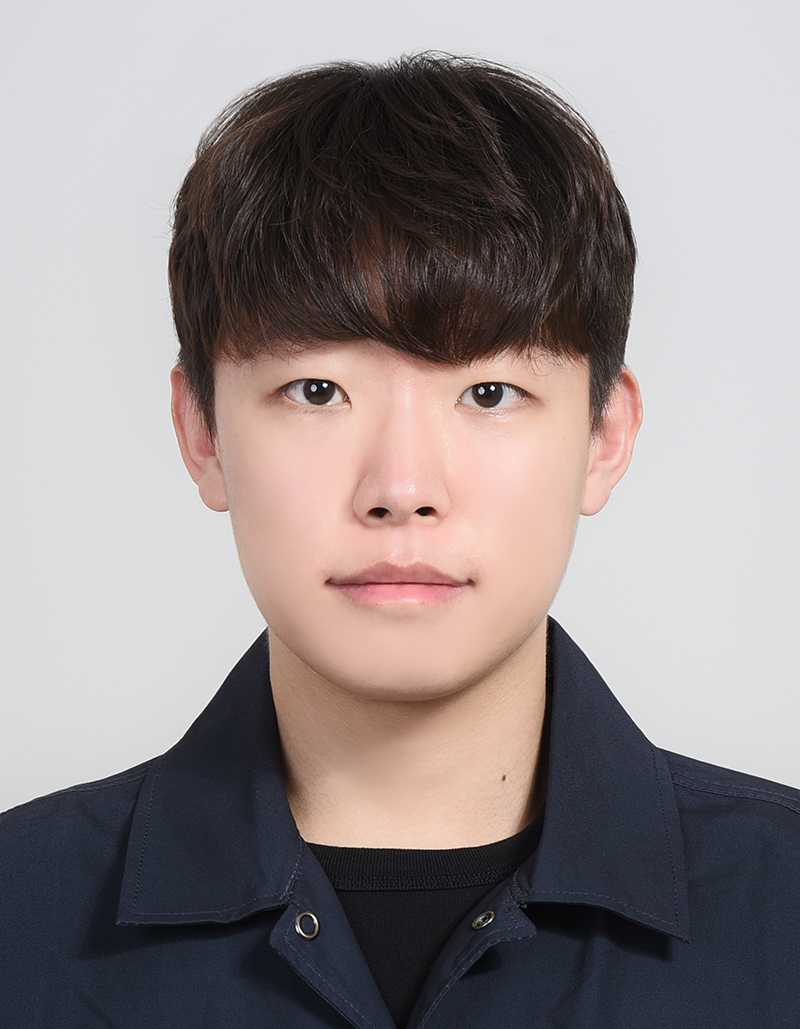
Undergraduate Researchers
6NK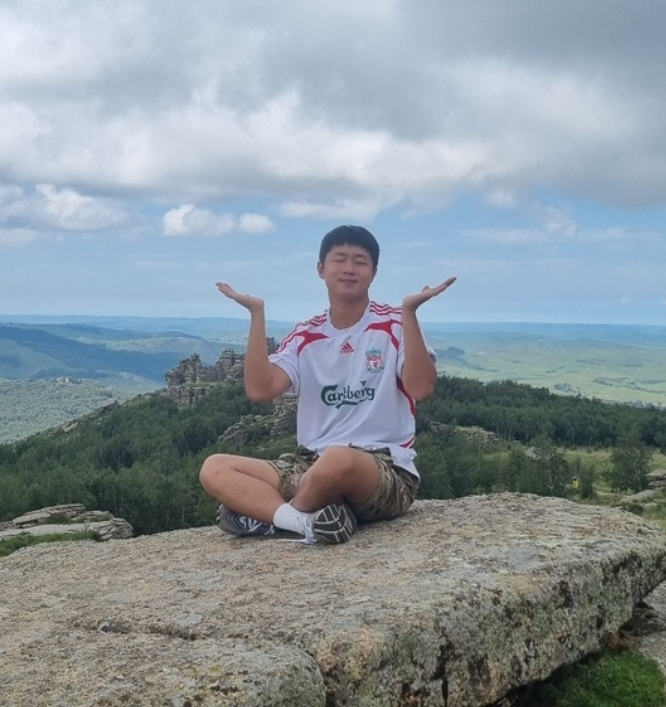
JC
SA
DL
SP
JH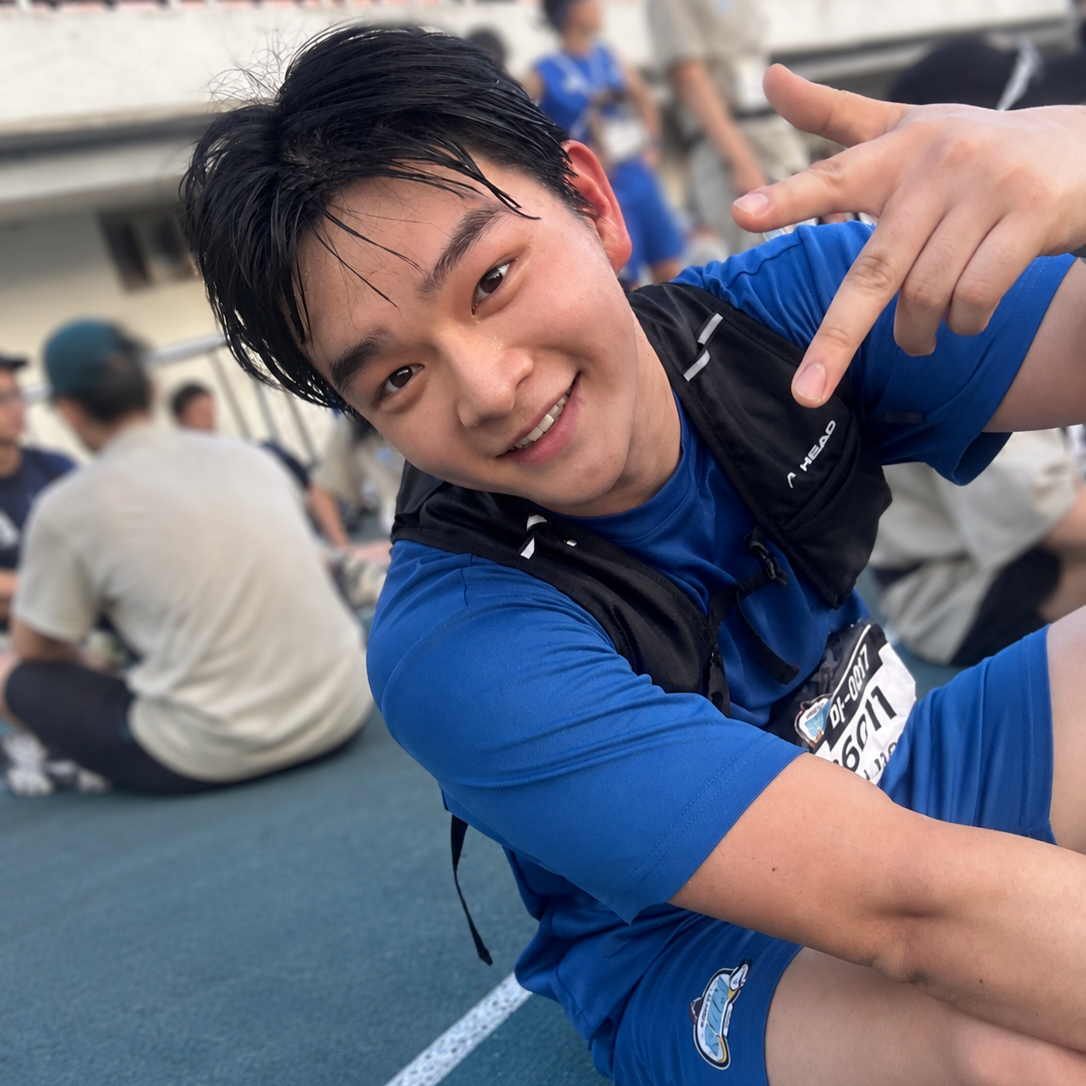
Hall of Fame
NAME · DEGREE · NOW ATJaeyun Jang 장재윤M.S. 2026—
Seunghui Shin 신승희M.S. 2026—
Yoonyoung Choi 최윤영M.S. 2025Wonik PNE
Sundong Park 박선동M.S. 2025LIG Defense & Aerospace
Yewon Choi 최예원Research Intern 2025Purdue University
GeunU Kim 김근우M.S. 2025Wonik Robotics
Minwoo Jeon 전민우M.S. 2025Hyundai Mobis
Geunhyeok Yu 유근혁M.S. 2024Ph.D. candidate, AIR Lab
Byunghoon Hwang 황병훈M.S. 2023Hanwha Ocean
Projects
Hyundai Motor Group2026.06 – 2027.05
Gaussian Splatting based Multi-Modal Sensor Calibration (GS-MMSC) for Enhanced Driving Data Quality
주행 데이터 품질 향상을 위한 멀티 모달 센서 캘리브레이션 기술 개발

KIST2026.06 – 2026.12
Mental Model Research for Robot Learning and Reasoning
로봇 학습 및 추론을 위한 멘탈모델 연구

NRF2026.07 – 2029.06
AI-Based Autonomous System for Cerebrovascular Navigation and Intervention Using Continuum Robots
인공지능 기반 연속체 로봇을 활용한 뇌혈관 내비게이션 및 중재 시술 자동화 시스템 개발
Basic Research Laboratory (BRL)

KEIT2025.09 – 2028.12
Development of a National Humanoid AI Robot Foundation Model for Multi-Task Applications
다양한 응용 태스크를 수행할 수 있는 휴머노이드 AI 로봇 파운데이션 모델 국산화
로봇산업핵심기술개발
KEIT2025.04 – 2028.12
Validation Technology for Virtualized Robot Components and Systems in Digital Twin Environments
디지털 트윈용 가상화 기기 실증 기술
국가로봇테스트필드사업
NRF2025.03 – 2028.02
Rehearsal Learning-based Robot Policy Model for AI Autonomous Manufacturing
AI 자율제조를 위한 리허설 학습 기반 로봇 정책 모델 연구
중견연구
T-Robotics2025.10 – 2026.02
Development of AI-based 3D Vision Technology for Pallet Pocket Pose Recognition
팔레트 포켓 Pose 인식을 위한 AI 기반 3D 비전 기술 개발

IITP2025.04 – 2025.12
Development of a Real-time Risk Awareness and Control System for Mobile Manipulator–Human Collaboration
모바일 머니퓰레이터-휴먼 협업 실시간 위험인지 및 통제 시스템 개발
스마트제조혁신 기술개발
Puloon Robotics2024.11 – 2025.03
Developing Collaborative Robot Simulator Resources
협동로봇 시뮬레이터 리소스 개발

Cantops2024.07 – 2025.02
Developing OHT Position Sensing Technology
OHT 위치 인식 센서 기술 개발
Cantops2023.02 – 2023.08
Object and Environment Recognition on Embedded Camera Board System
임베디드 카메라 보드 기반 주변 객체 및 환경 인식 기술 개발
IITP2022.07 – 2024.12
Development of Moving Robot-based Immersive Video Acquisition and Processing System in Metaverse
이동형 로봇 기반 실사 메타버스 실감형 비디오의 획득 및 처리 기술 개발
정보통신방송기술국제공동연구
NRF2022.03 – 2025.02
3D Multi-task Perception for Autonomous Vehicles based on 360-degree Camera and LiDAR Convergence System
360도 카메라와 라이다 융합 시스템 기반 자율주행 차량 멀티 태스킹 삼차원 객체 인지 기술 개발
우수신진연구 · 최초혁신실험실
Dismeka · Samsung Advanced Institute of Technology2022.03 – 2022.07
Development of Solubility Measurement Technology using Computer Vision
컴퓨터 비전을 이용한 용해도 측정 기술 개발
Kyung Hee University2021.03 – 2022.02
Lesion Detection and Segmentation of Abdominal Aortic Aneurysm on CT Angiography
복부 CTA 영상에서 대동맥류 병변 탐지 및 영역 추출 방법 연구
SEE Partners2020.10 – 2020.12
Human Body Measurement System using RGBD Camera
영상 인식 기반 신체 외형 측정 엔진 고도화 기술 개발
NRF2019.06 – 2022.02
Object Detection and 6D Pose Estimation using Synthesis Images
합성 영상을 이용한 영상 내 물체 검출 및 자세 추정
기본연구

PowerGen2019.04 – 2019.06
Table Detection in Website Images
조견표 크롤링 알고리즘 개발

Samsung Electronics2019.04 – 2019.11
Object Detection and 6-DoF Pose Estimation using RGBD Camera based on Deep Neural Networks
심층 신경망 기반 RGBD 영상 내 물체 검출/6D 자세 추정 기술
Samsung Electronics2018.04 – 2018.10
Visual Tracking Algorithm for Visual Servoing
비주얼 서보잉을 위한 비주얼 트래킹 기술 개발
NRF2018.03 – 2019.02
Image Reconstruction from EEG Signal using Generative Adversarial Network
생성적 적대 신경망을 이용한 사용자 뇌파 신호의 영상 복원
Datasets
A Paired Dataset of High-Resolution 360° Panoramic Images and LiDAR Scans
Outdoor multi-modal dataset captured across seven areas of the Kyung Hee University International Campus, three times each, with an Insta360 Pro 2 and Velodyne VLP-32C rig.
PAIR360
Depth Restoration With Interference Mitigation in Multiple LiDAR Depth Cameras
The first dataset for learning interference between multiple LiDAR depth cameras, recorded with multiple Intel RealSense L515 systems.
DRIM
News
2026
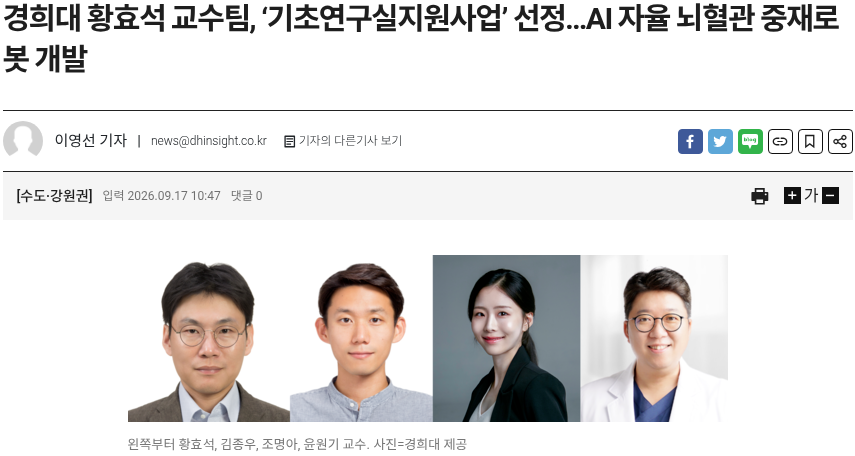 MEDIABRL in the Press
2026.09.17MEDIA
Media coverage of our lab's NRF Basic Research Laboratory (BRL) project
 PAPERRA-L
2026.07.13PAPER
One paper accepted to IEEE Robotics and Automation Letters (RA-L)
PROJECTHyundai Motor Group
2026.06.22PROJECT
Launched a research project with Hyundai Motor Group
PROJECTKIST × VLA
2026.06.22PROJECT
Launched a joint project with KIST on VLA models for robotics
 PAPERECCV 2026
2026.06.18PAPER
One paper accepted to ECCV 2026
PROJECTNRF BRL2026.06.17PROJECT
Selected for the NRF Basic Research Laboratory (BRL) Program
 PAPERICML 2026
2026.05.24PAPERORAL · 0.7%
One paper accepted to ICML 2026
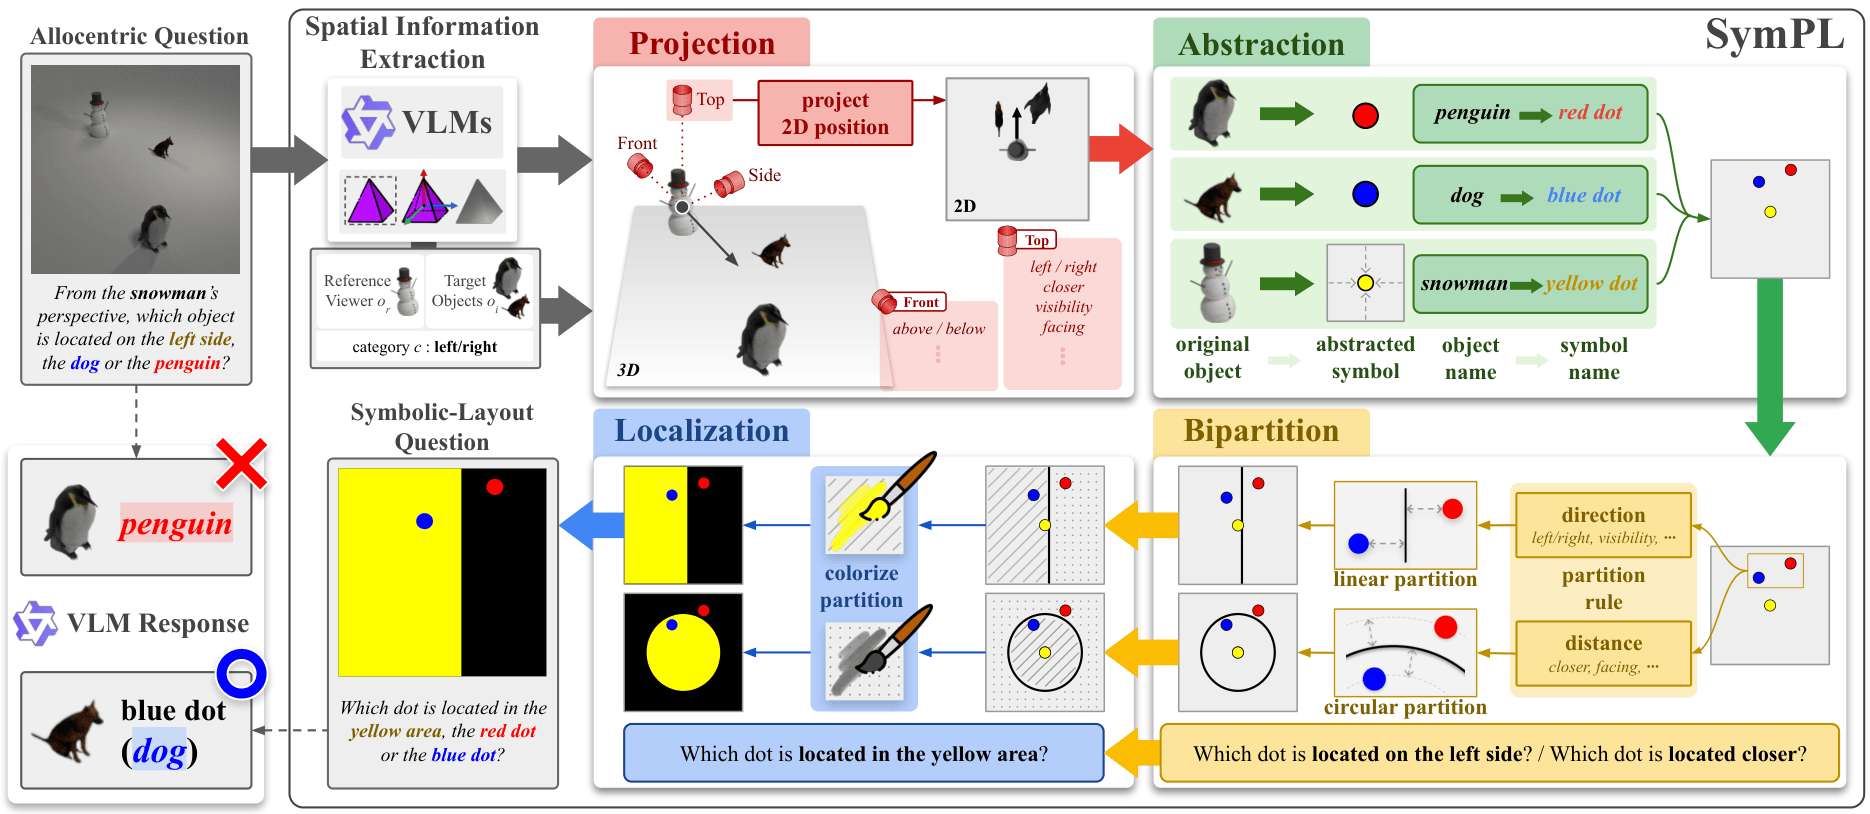 PAPERCVPR 2026
2026.02.21PAPER
One paper accepted to CVPR 2026
 PAPERICLR 2026
2026.01.27PAPER
One paper accepted to ICLR 2026
2025
 PAPERAAAI 2026
2025.11.09PAPER
One paper accepted to AAAI 2026
PROJECTKEIT Humanoid
2025.10.31PROJECT
Launched a humanoid AI robot foundation model project with KEIT
 PAPERRA-L · ICRA 2026
2025.10.18PAPER
One paper accepted to IEEE RA-L (ICRA 2026 presentation)
 PAPERRA-L · ICRA 2026
2025.10.02PAPER
One paper accepted to IEEE RA-L (ICRA 2026 presentation)
 PAPERRA-L · ICRA 2026
2025.09.23PAPER
One paper accepted to IEEE RA-L (ICRA 2026 presentation)
 PAPERIEEE Access
2025.07.31PAPER
One paper accepted to IEEE Access
PAPERKBS
2025.06.26PAPER
One paper accepted to Knowledge-Based Systems
 PAPERCVPR 2025
2025.02.27PAPERHIGHLIGHT
One paper accepted to CVPR 2025
 PAPERIEEE Access
2025.01.08PAPER
One paper accepted to IEEE Access

2023
Contact
ADDRESS
Room 316, College of Software Convergence
Kyung Hee University, 1732 Deogyeong-daero, Giheung-gu
Yongin-si, Gyeonggi-do 17104, Republic of Korea
Kyung Hee University, 1732 Deogyeong-daero, Giheung-gu
Yongin-si, Gyeonggi-do 17104, Republic of Korea
주소
(17104) 경기도 용인시 기흥구 덕영대로 1732
경희대학교 국제캠퍼스 소프트웨어융합대학 316호
경희대학교 국제캠퍼스 소프트웨어융합대학 316호
LAB PHONE
+82-31-201-5570
PROFESSOR
Prof. Hyoseok Hwang · Office 318
+82-31-201-3749 · hyoseok@khu.ac.kr
+82-31-201-3749 · hyoseok@khu.ac.kr